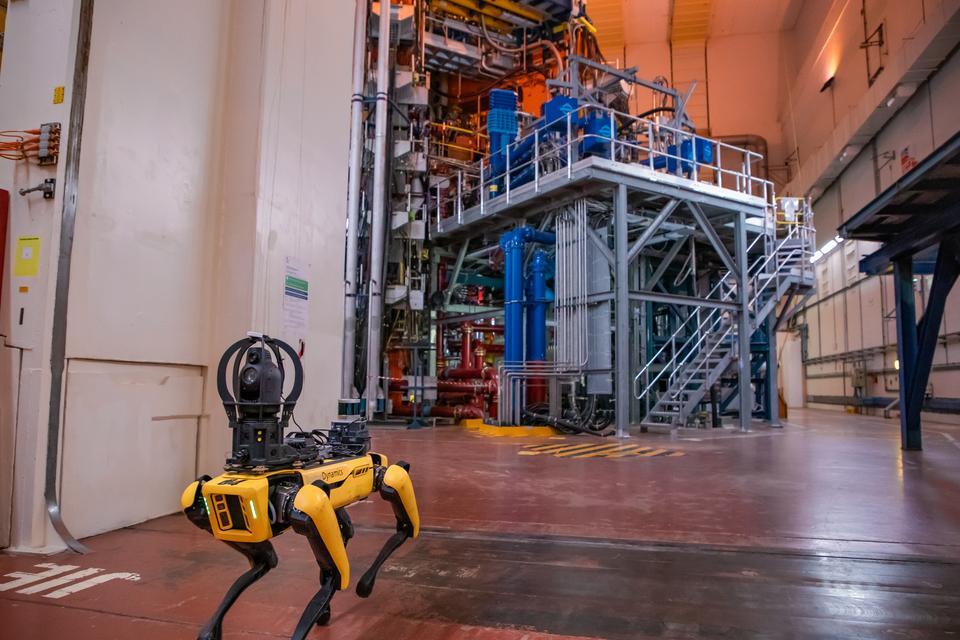
Num primeiro mundo, um robô totalmente autônomo foi usado para inspecionar o interior de uma instalação de energia de fusão. A Autoridade de Energia Atómica do Reino Unido (UKAEA) e o Instituto de Robótica de Oxford (ORI), Universidade de Oxford, conseguiram uma implantação robótica autônoma em uma instalação de fusão. O teste 35- dia ocorreu na instalação do JET (UKAEA) Joint European Torus (JET), que até seu recente desligamento científico operacional, foi uma das maiores e mais poderosas máquinas de pesquisa de fusão do mundo.
Num passo para a viabilidade comercial da energia de fusão, uma aliança de robótica líder mundial demonstrou com sucesso que parte da manutenção de uma instalação de fusão pode ser realizada por um robô autônomo, tornando assim tal trabalho mais seguro para os humanos e mais eficiente em termos de custo para o seu operador. As centrais de fusão necessitarão de manutenção regular. Tradicionalmente, as inspeções robóticas requeriam que os humanos tomassem decisões e operassem. O projeto teve como objetivo validar a confiabilidade da tecnologia robótica autônoma e instilar confiança e confiança no seu uso para inspeções seguras e eficientes em instalações de fusão por períodos prolongados,. disse o Dr Robert Skilton, Chefe de Pesquisa, na divisão Aplicações Remotas do UKAEA.
Tais avanços abrem o caminho para manutenção e desmantelamento autônomo em futuras instalações de fusão onde o acesso humano pode ser limitado devido às condições desafiadoras colocadas pela radiação, pressão de nível de vácuo e temperaturas extremas. O JET forneceu a oportunidade ideal para testar a plataforma de autonomia do ORIÕs.A AutoInspecção controlou um robô quadrúpido do Boston Dynamics Spot num ambiente ainda perigoso após dois experimentos de deutério- trítio de alta potência no espaço de três anos.
Esta implantação demonstra que robôs autônomos podem aumentar a segurança e reduzir os custos. Estas ‘soluções de próxima geração' estão se preparando para ser usadas em outras instalações industriais, como desmantelamento nuclear, limpeza ambiental e socorro ao desastre, o Dr. Skilton continuou. As tarefas de inspeção dentro do JET envolveram mapear toda a instalação, tirar leituras de sensores do seu ambiente, e evitar obstáculos e pessoal envolvido no processo de desmantelamento.
Para enfrentar esses desafios, a carga útil de inspeção do UKAEA foi integrada com as soluções de localização e autonomia da missão da ORI, desenvolvidas através de uma colaboração entre as equipes do Professor Hawes ́ e Fallon ́s. Esta configuração foi combinada com o hardware Boston Dynamics (') e a tecnologia de evitação de colisão para melhorar as capacidades do robô. Este sistema robótico integrado coletou dados essenciais sobre o ambiente e status do JETŞs duas vezes por dia. Isto permitiu à equipe avaliar a viabilidade de substituir inspeções humanas por processos totalmente autônomos.
Prof. Nick Hawes, professor de IA & Robotics, da Universidade de Oxford, disse sobre os objetivos do ORI..Projetos como este demonstram o valor de robôs autônomos – robôs que podem fazer as coisas sozinhos sem controle direto dos humanos. Eles também fundamentam nossa ciência em casos de uso real, e fornecem requisitos e restrições que nos levam a inventar novos algoritmos de IA e robótica. O trabalho da ORIŞ neste projeto foi suportado pelo Conselho de Pesquisas em Engenharia e Ciências Físicas através do Programa Inteligência Encarnada: Do Programa Sensing ao Auxílio à Colaboração, que visa criar sistemas autônomos que melhorem a capacidade humana e o potencial.
Os resultados ajudarão a planejar para as próximas etapas do programa de desmantelamento e repurposição do JET (JDR). Vídeo: Implementação de inspeção robótica autônoma no Joint European Torus (JET).